Робот с LLM, который меня подстрелил. Часть 3
Habr ·
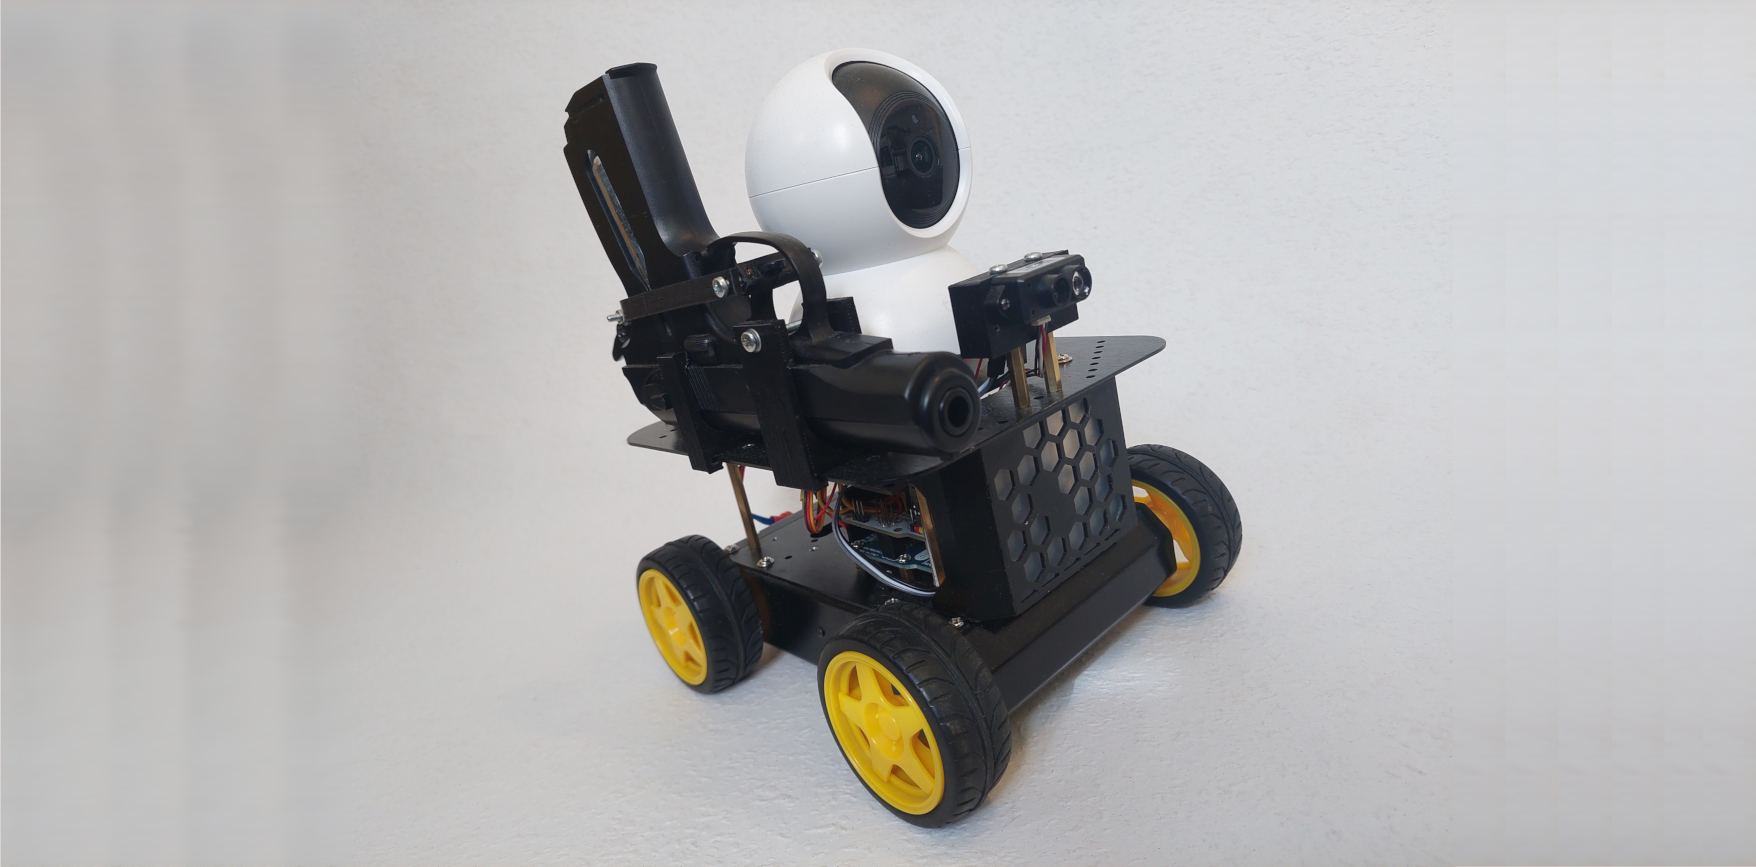
Как собрать робота, которым управляет языковая модель. Семнадцать разделов, две сотни часов работы. Это третья статья цикла, целиком техническая: компас, гироскоп, ПИД, агентный цикл, четыре провайдера LLM и ffmpeg и все-все-все. Основная статья про эксперименты с LLM в реальном мире тут: Я выпустил нейросеть в реальный мир — и стало не смешно Читать далее