Boston Dynamics отказалась от мизинца и создала четырёхпалую кисть для Atlas: робот получил руку не как у человека, а под физическую работу
iXBT.com ·
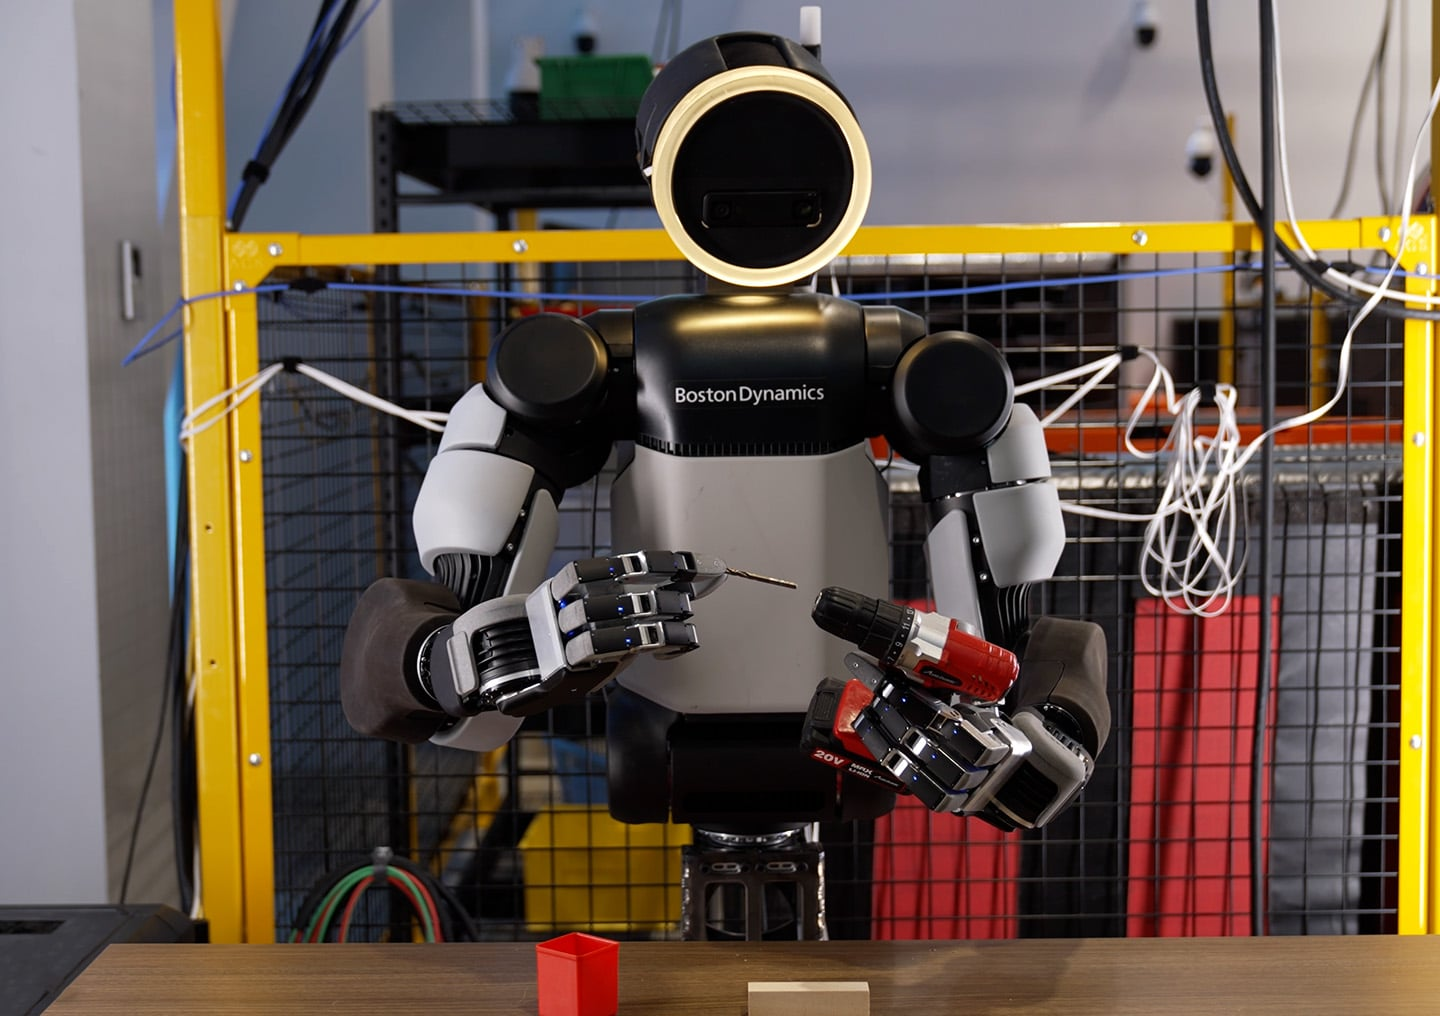
Boston Dynamics представила новое поколение кистей для гуманоидного робота Atlas. В отличие от большинства конкурентов, стремящихся максимально точно скопировать человеческую руку, инженеры компании пошли по другому пути и спроектировали манипулятор как инструмент для реальной физической работы. Ключевое решение — всего 4 пальца: большой с четырьмя степенями свободы и три остальных, по три оси на каждый. Мизинец убрали сознательно.
Boston Dynamics представила новое поколение кистей для гуманоидного робота Atlas. В отличие от большинства конкурентов, стремящихся максимально точно скопировать человеческую руку, инженеры компании пошли по другому пути и спроектировали манипулятор как инструмент для реальной физической работы. Ключевое решение — всего 4 пальца: большой с четырьмя степенями свободы и три остальных, по три оси на каждый. Мизинец убрали сознательно.
Технический директор Boston Dynamics Зак Джаковски заставил команду на день замотать мизинец и безымянный палец изолентой, а затем отчитаться, что они не смогли сделать. В итоге пришли к согласию: пятый палец не нужен. Каждый лишний палец — это три дополнительных привода, добавочная стоимость в серии и лишняя точка отказа. Четырёхпалая конструкция из 13 степеней свободы (против 7 у предыдущего поколения) уже поддерживает полноценные щипковые захваты, треножные хваты, скольжение большого пальца по длине остальных и, главное, удержание ручного инструмента с нажатием на курок.
Механика построена на закрытых электроприводах прямого действия без тросовых тяг. Все актуаторы одного типа, полностью герметичны, и ни один кабель не пересекает суставы — инженерная логика, уже отработанная на теле Atlas. Приводы обеспечивают обратную прозрачность и выдерживают нагрузку более 45 килограммов. Подушечки пальцев и ладонь покрыты матрицами тактильных датчиков давления, позволяющими улавливать слабые контактные сигналы и реагировать на проскальзывание предмета.
Отказ от тросов и жёсткая кинематика преследуют далеко не только механическую надёжность. Вся конструкция заточена под симуляцию и обучение с подкреплением (RL): точная проприоцепция минимизирует динамическую погрешность при моделировании. Манипулятивные политики обучаются в симуляции с доменной рандомизацией — вариации моторных профилей, коэффициентов трения и геометрии объектов — и напрямую переносятся на физического робота без дополнительной адаптации. Компания уже показала первые результаты переноса, в том числе динамическое восстановление при выскальзывании предмета из захвата.
Boston Dynamics рассматривает инструменты как главный мультипликатор возможностей: «Предельно универсальной руки не существует, — формулируют в компании, — любая конструкция компромиссна». Человеческая кисть, по их логике, ценна не сама по себе, а именно способностью удерживать отвёртку, дрель или паяльник. Поэтому цель нового поколения — не имитация анатомии, а надёжное манипулирование ручным инструментом в промышленных и логистических средах.